피지컬 AI (Physical AI) - 로봇의 학습 기반 Force/Compliance 제어 기술 동향
07.AI/15. 피지컬 AI (Physical AI) 2026. 9. 23. 16:51https://www.itfind.or.kr/trend/weekly/latestWeekly.do
2026.9.23
[로봇의 학습 기반 Force/Compliance 제어 기술 동향 [주간기술동향 2221호]]
이 자료는 로봇이 복잡한 실세계에서 물체와 상호작용하기 위해 필수적인 학습 기반 힘 및 컴플라이언스 제어 기술의 최신 동향을 체계적으로 정리하고 있습니다. 단순한 위치 추종을 넘어 문 열기나 닦기처럼 접촉이 빈번한 작업을 수행하기 위해, 전통적인 제어 이론과 현대적인 강화 학습 및 모방 학습을 결합하는 다양한 기술적 층위를 분석합니다. 특히 힘 센서 없이도 외력을 추정하는 센서리스 제어와 휴머노이드의 전신 유연성 확보를 핵심 과제로 다루며, 로봇이 인간과 안전하게 공존할 수 있는 물리적 반응 체계를 구축하는 것을 목표로 합니다. 결과적으로 본 문헌은 로봇의 지능이 시각적 인지를 넘어 물리적 접촉의 질감과 강도를 이해하는 방향으로 진화해야 함을 강조하며 향후 연구가 나아갈 안전성과 일반화의 표준을 제시합니다.
1. 「로봇의 학습 기반 Force/Compliance 제어 기술 동향」
문서 성격: 강동엽 책임연구원의 기술 동향 해설. 접촉이 많은 로봇 작업에서 힘과 유연성을 어떻게 학습·제어하는지 20편의 참고문헌을 중심으로 분류합니다. 특정 제어법의 성능을 동일 조건에서 비교한 실험 논문은 아닙니다. [PDF 1, 14쪽]
핵심 논지
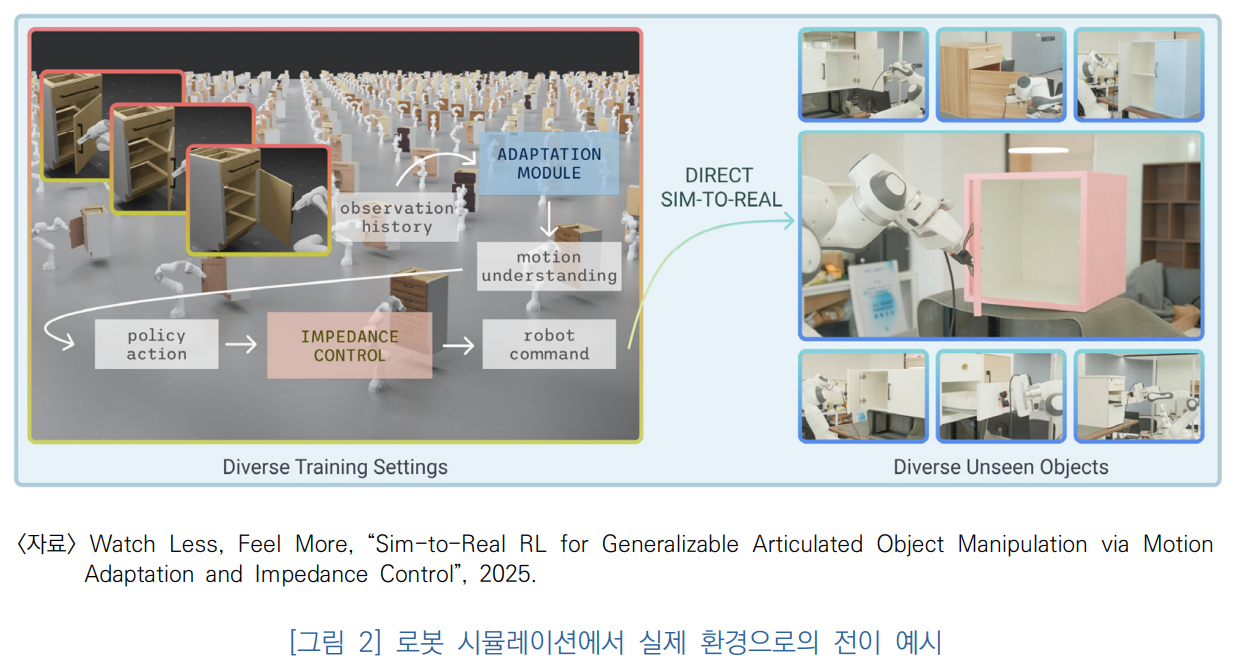
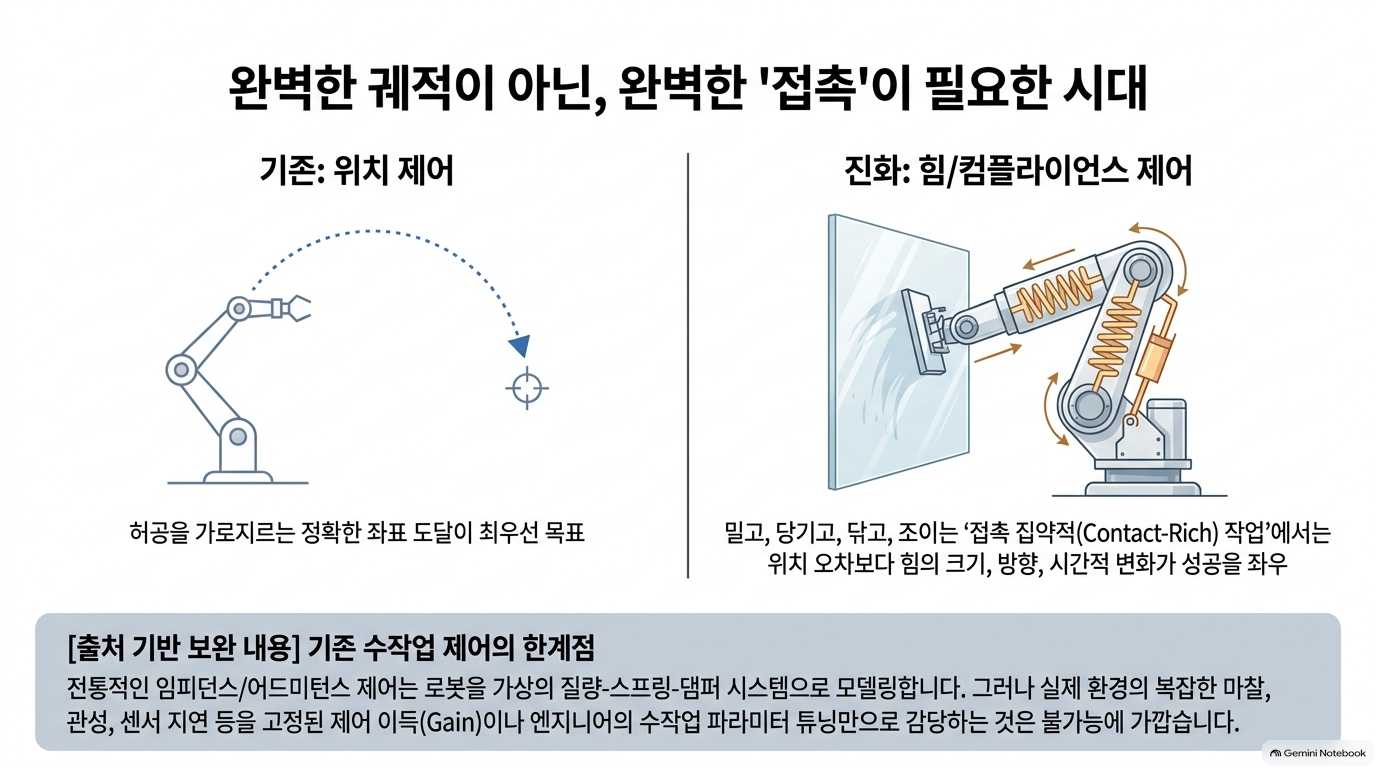
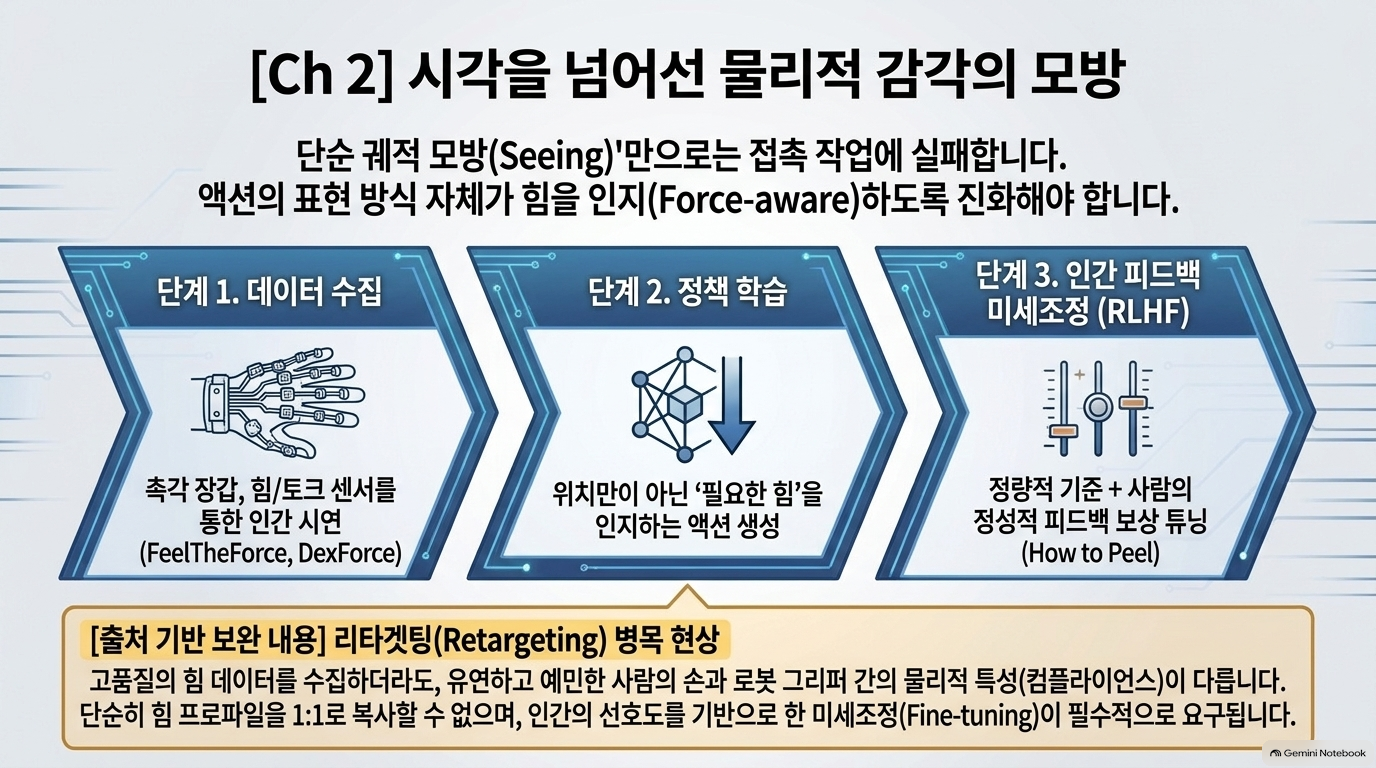
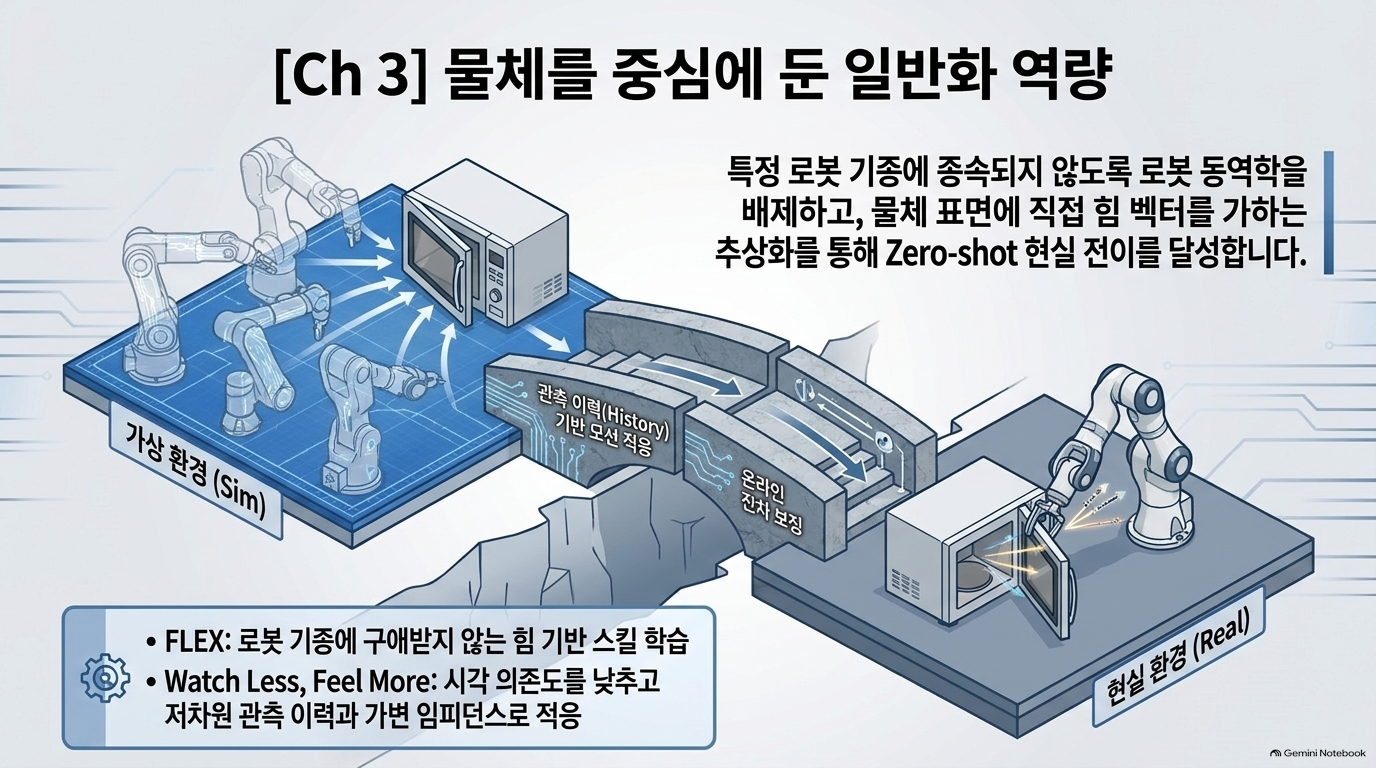
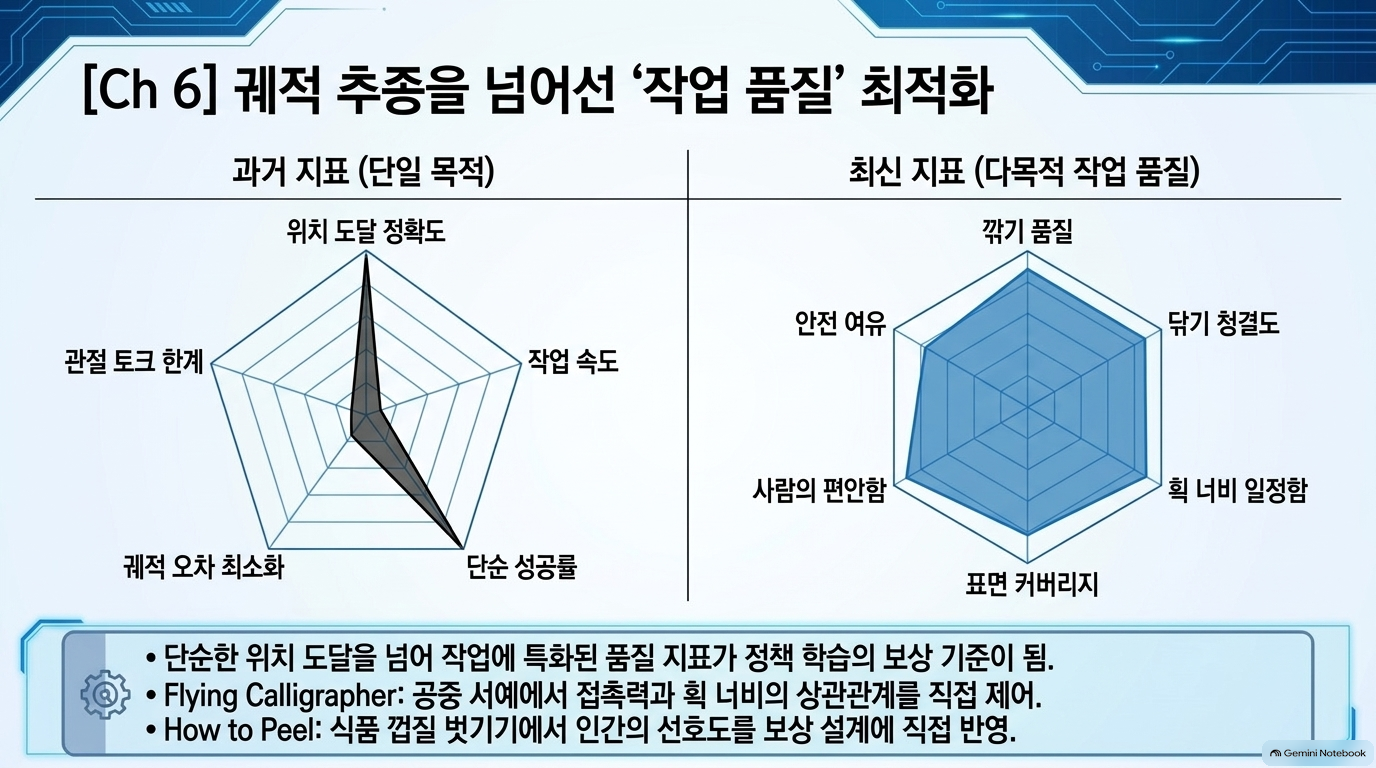
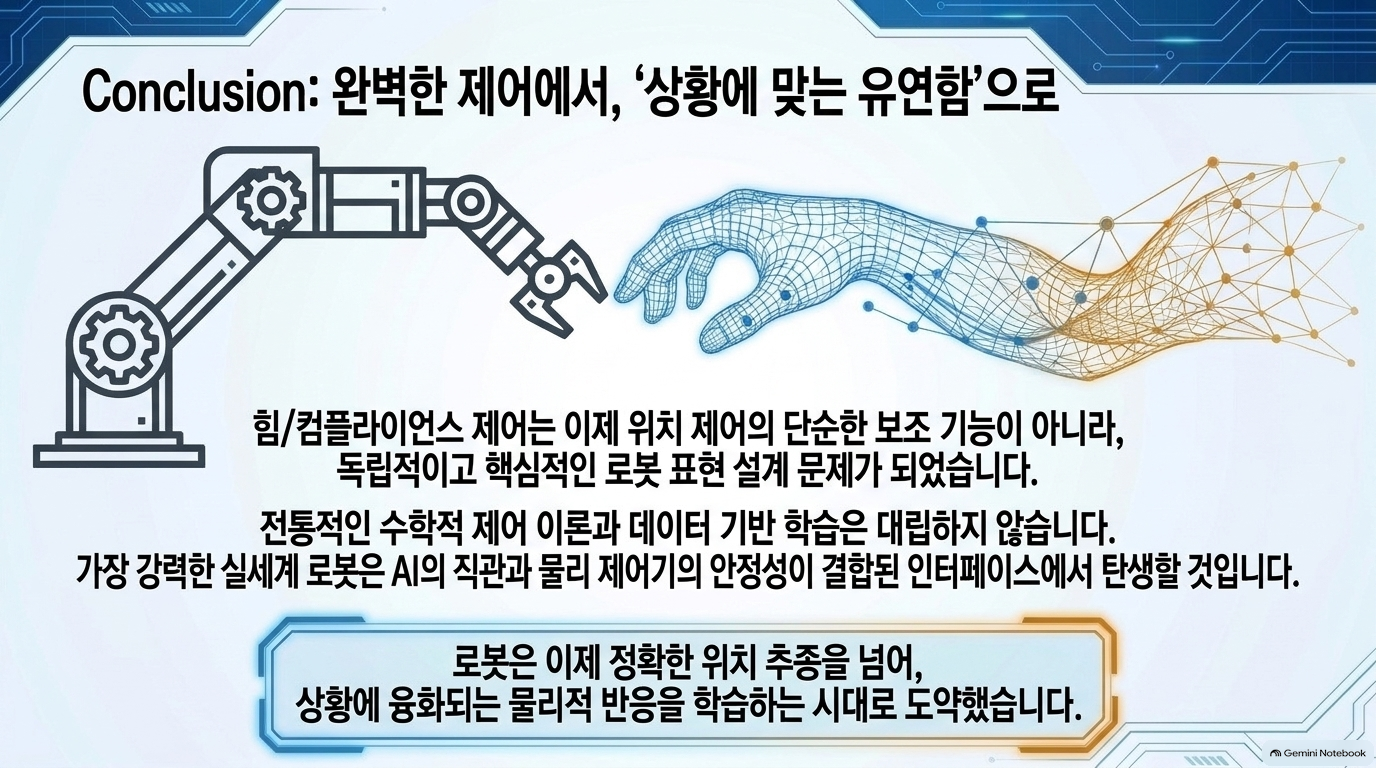
이 글의 중심 주장은 “학습 정책이 로봇을 모두 직접 제어해야 한다”가 아니라, 학습할 대상을 적절히 추상화하고 기존 제어기와 역할을 나눠야 한다는 것입니다. 위치 궤적이 같아도 접촉력에 따라 닦기·삽입·절삭의 결과가 달라지므로, 정책의 입력·출력을 위치뿐 아니라 힘 목표, 강성, 접촉 상태, 제어 방식으로 확장합니다. [PDF 1–4쪽]
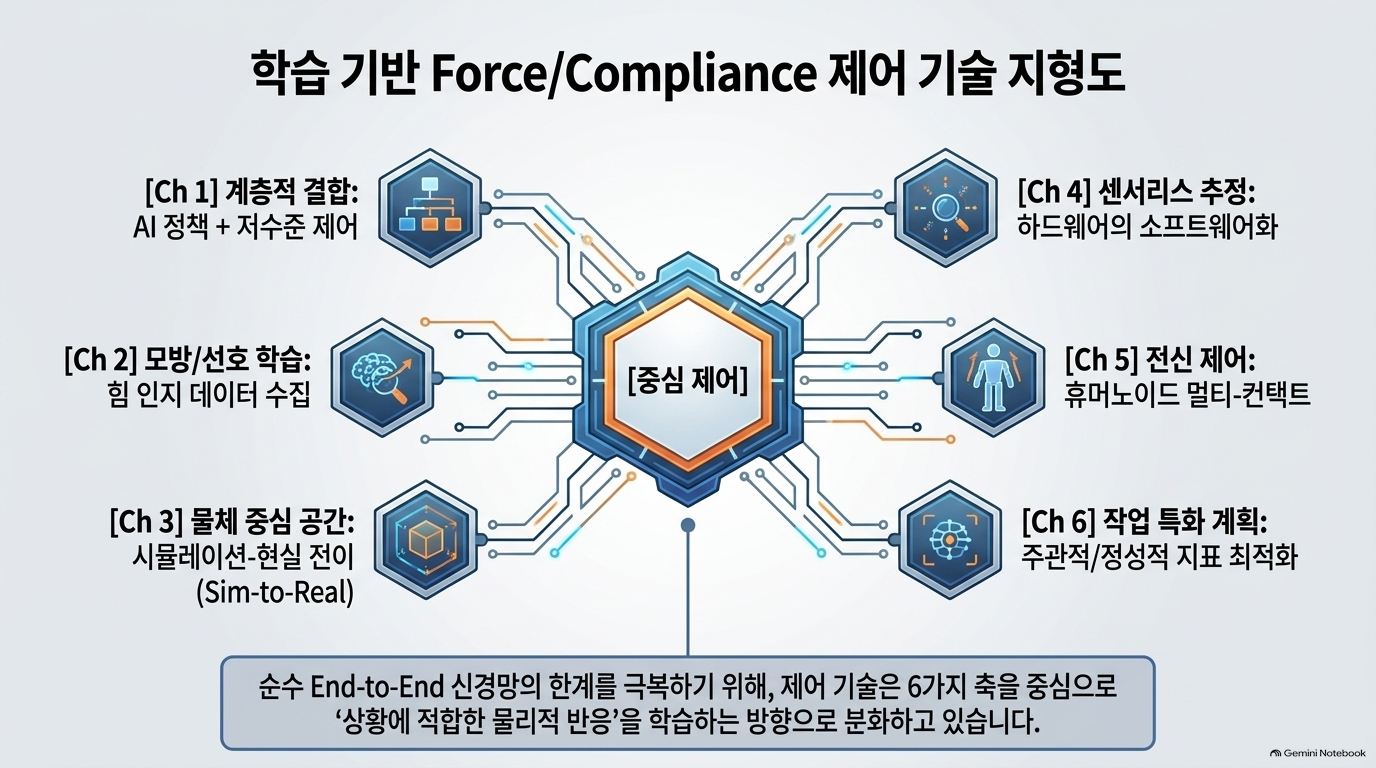
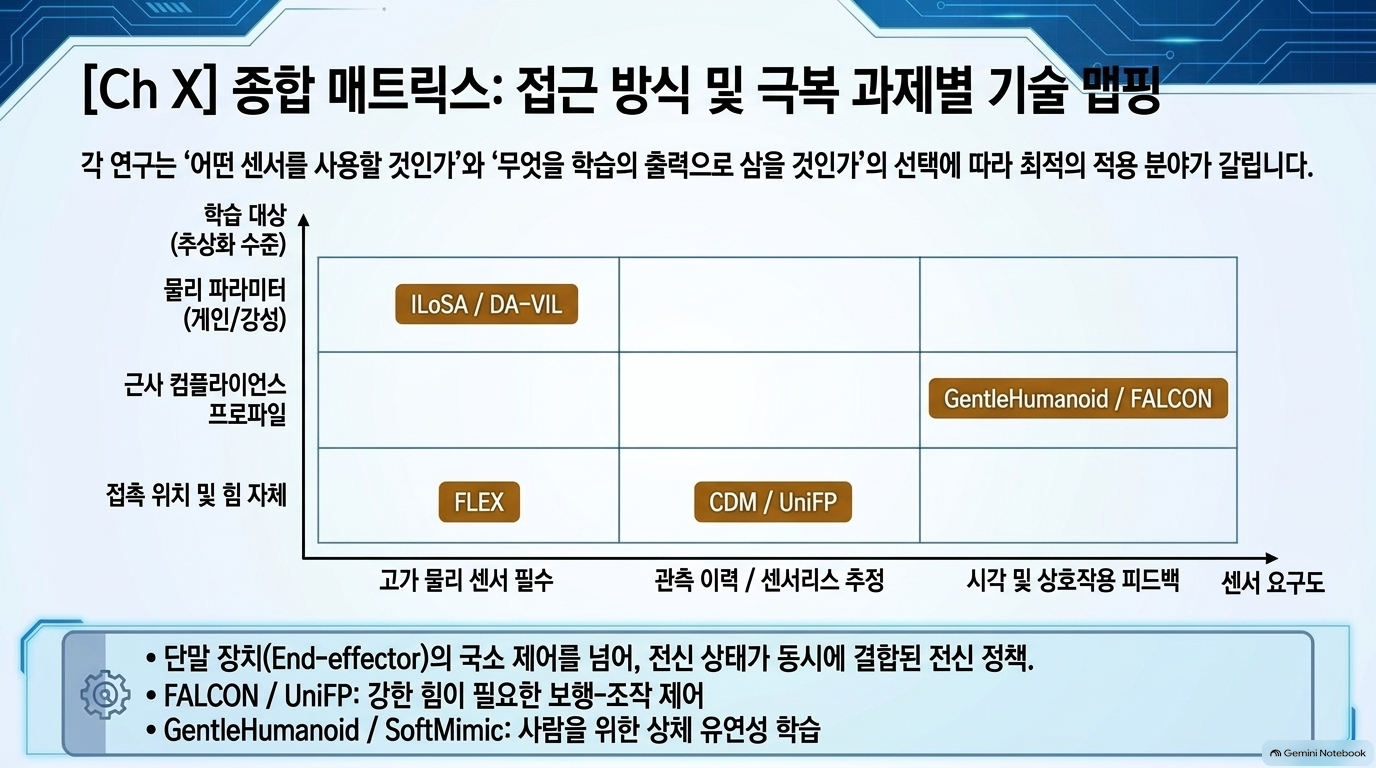
| 기술 축 | 문서가 소개하는 접근 | 실질적 의미 |
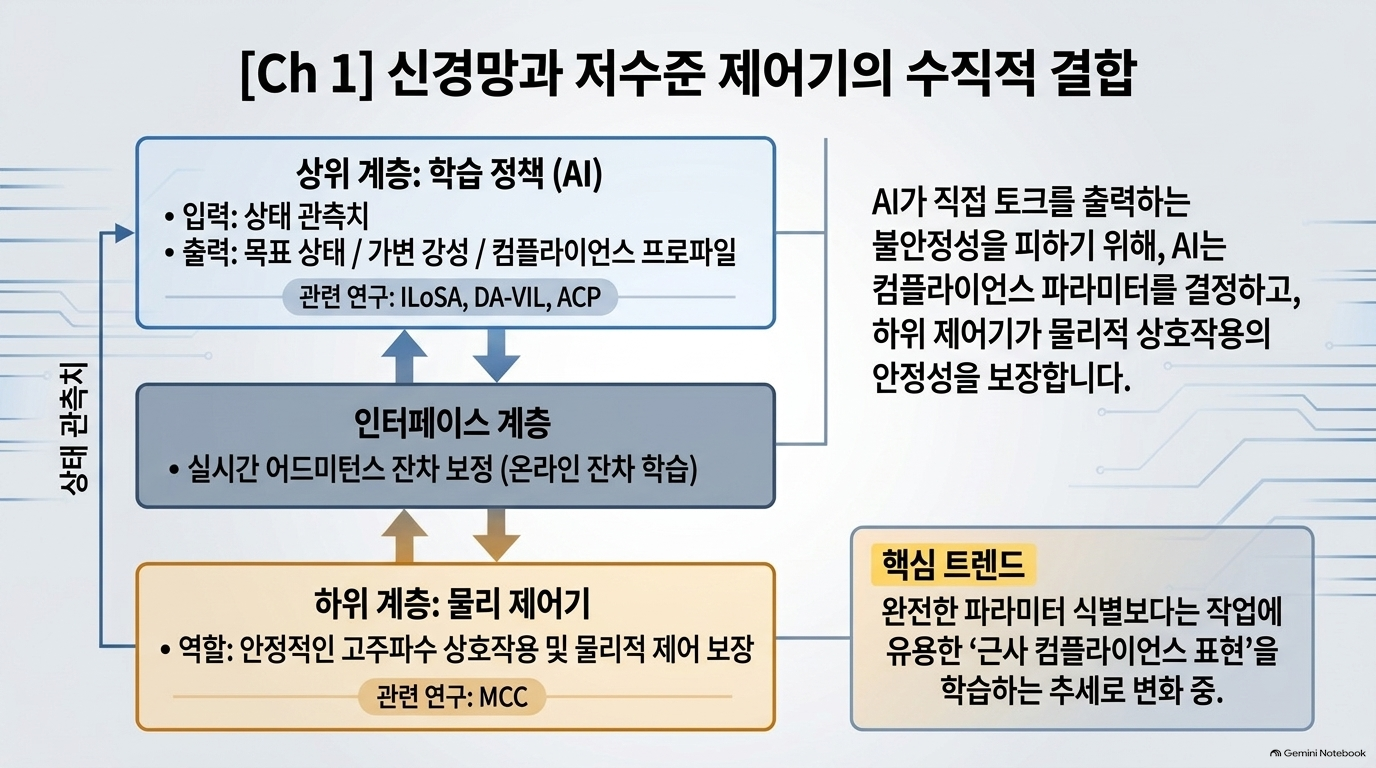
| 학습 정책 + 저수준 제어기 | 강성·임피던스 이득·어드미턴스 잔차를 학습하고 기존 제어기로 실행 | 학습의 적응성과 물리 제어기의 구조를 함께 활용 [PDF 3–4쪽] |
| 힘을 반영한 시연 학습 | 측정한 힘으로 행동을 보정하거나 힘 예측·사람 선호를 학습 | 영상·위치 시연만으로 표현하기 어려운 접촉 품질을 학습 [PDF 4–6쪽] |
| 물체 중심 힘 공간 | 로봇 관절 대신 조작 대상에 가할 힘을 정책으로 표현 | 로봇 기종 간 전이를 시도하되, 실제 로봇의 힘 구현 가능성은 별도 문제 [PDF 6–8쪽] |
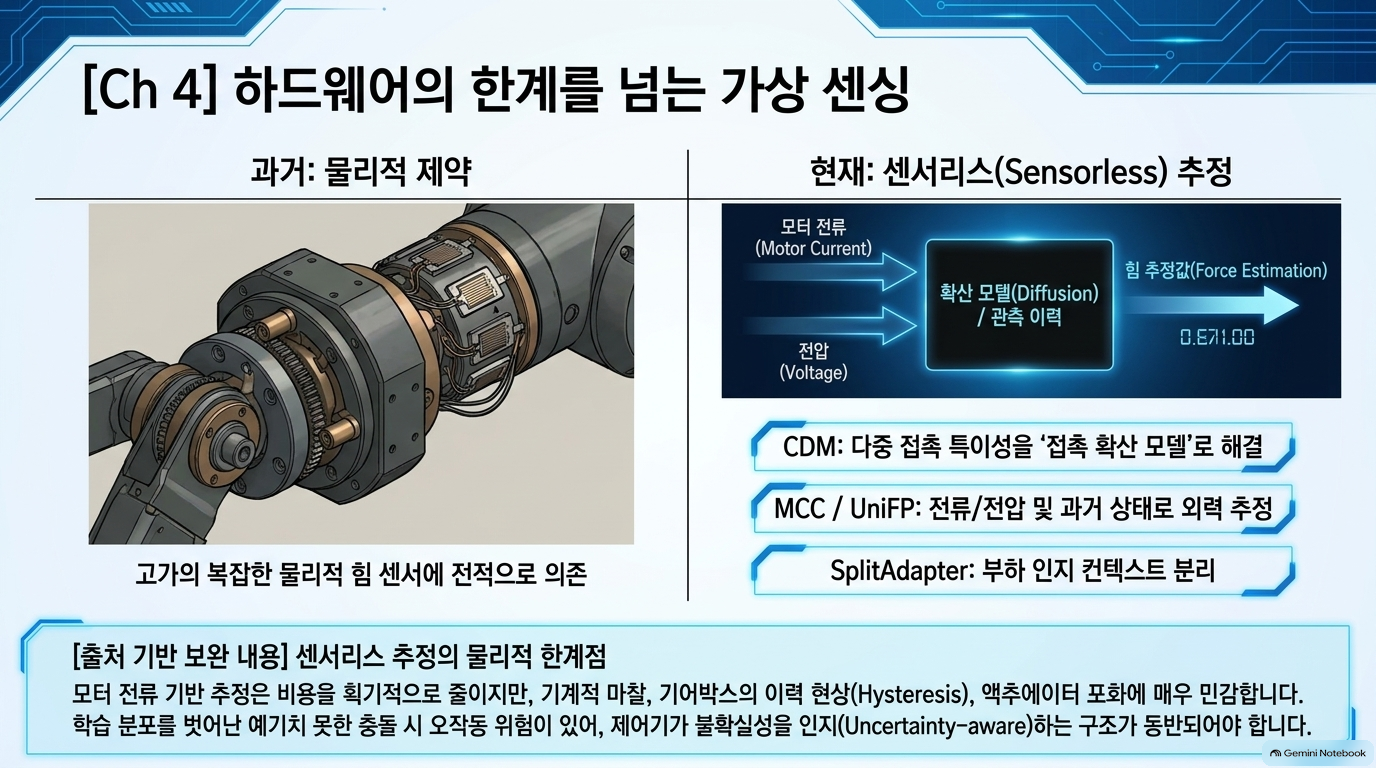
| 외력·접촉 추정 | 모터 전류, 관측 이력, 확산 모델 등으로 센서 의존도를 낮춤 | 센서 비용을 줄일 가능성이 있지만 추정 오차·지연이 제어 위험으로 이어짐 [PDF 8–9쪽] |
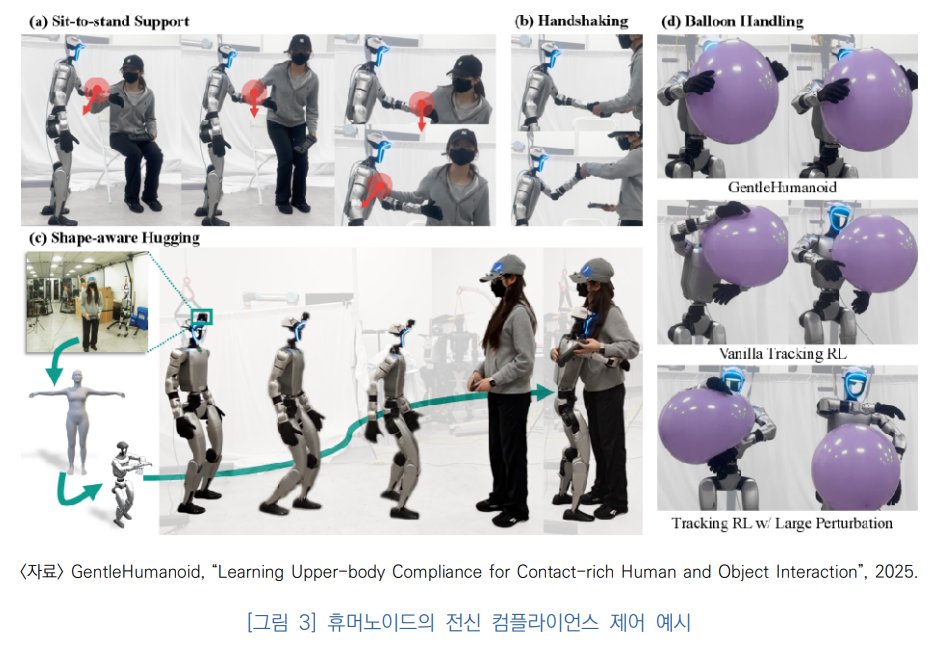
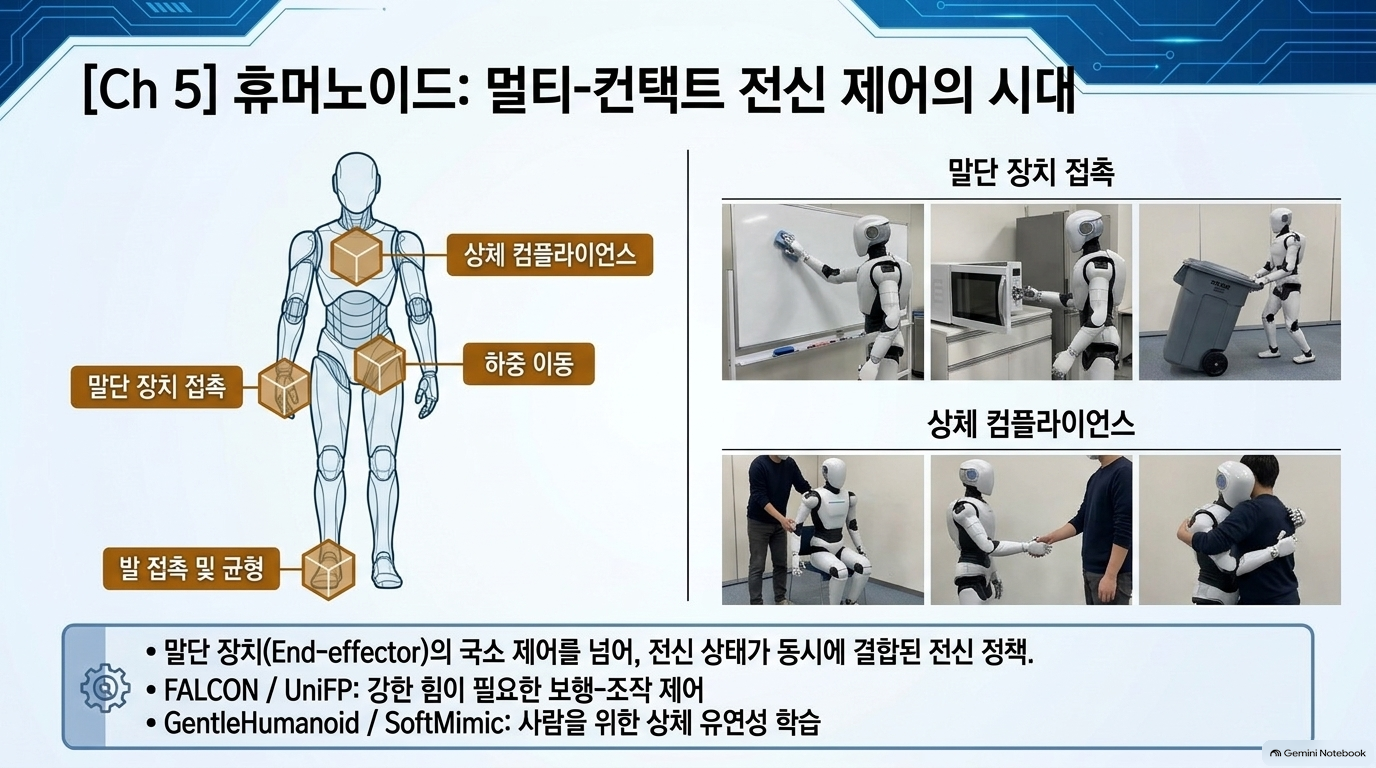
| 휴머노이드 전신 제어 | 발의 균형, 팔의 힘, 몸통 움직임, 하중 변화를 함께 제어 | 말단 장치의 힘 제어를 전신 접촉 문제로 확장 [PDF 9–11쪽] |
강점
- 비교 기준이 ‘알고리즘 이름’이 아니라 ‘무엇을 학습하고 무엇을 출력하는가’입니다. 강성, 힘 인지 행동, 접촉 위치, 제어기 선택을 구별해 기술 계열의 차이를 파악하기 쉽습니다. [PDF 3–4, 7–9쪽]
- 센서리스 제어를 무조건적인 대안으로 제시하지 않습니다. 모터 전류의 마찰·포화 민감성, 이력 기반 추론의 분포 밖 접촉 위험, 확산 모델의 추론 지연을 짚습니다. [PDF 8–9쪽]
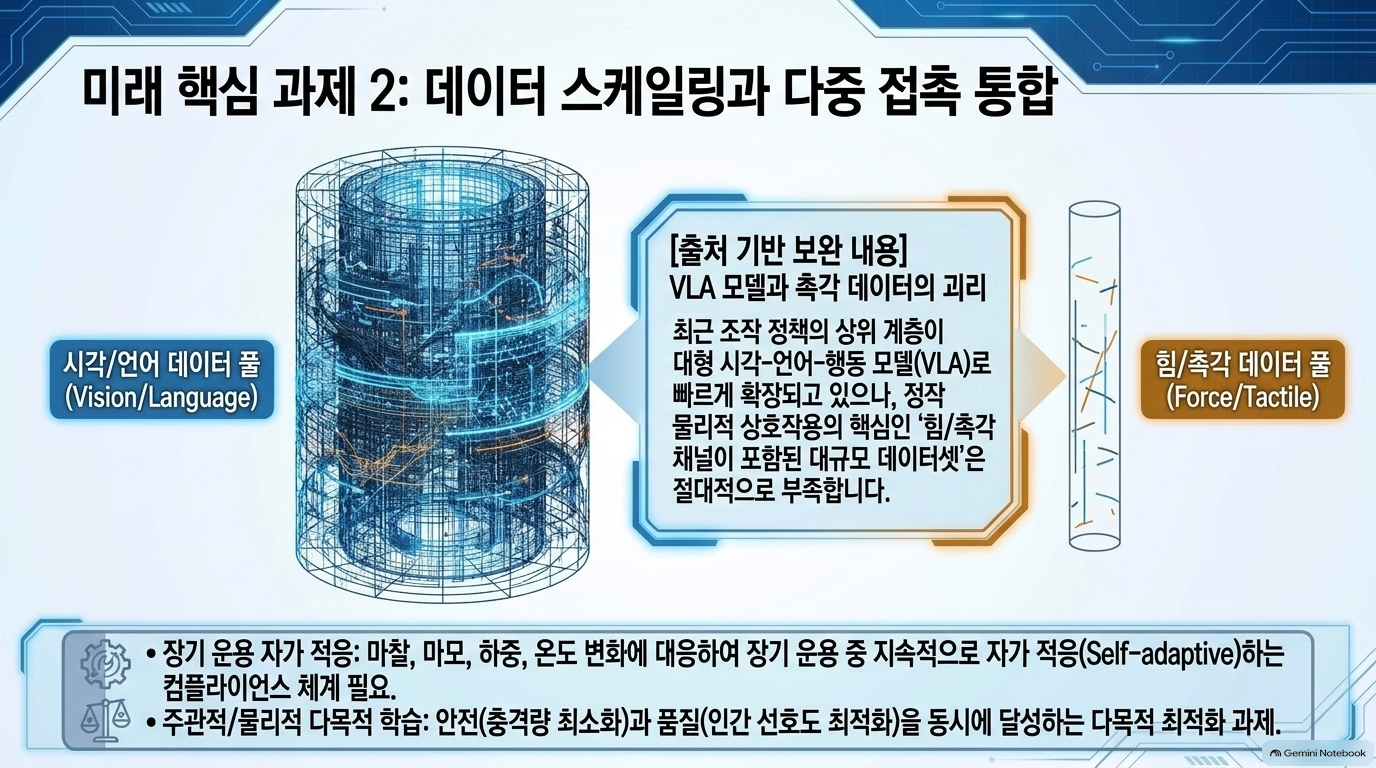
- 작업 성공과 안전을 구별합니다. 최대 접촉력만이 아니라 충격량, 접촉 지속 시간, 에너지, 작업 품질과 안전 여유를 함께 평가해야 한다는 문제 제기는 실험 설계에 유용합니다. [PDF 11–13쪽]
한계와 보완 사항
- [보완 필요: 비교 실험] 소개된 연구의 작업, 로봇, 센서, 기준선이 서로 다릅니다. 예컨대 DexForce의 평균 성공률 76%와 FeelTheForce의 77%를 직접 비교해 우열을 판단할 수 없습니다. 이는 각각의 연구가 보고한 결과이지 공통 벤치마크 결과가 아닙니다. [PDF 5쪽]
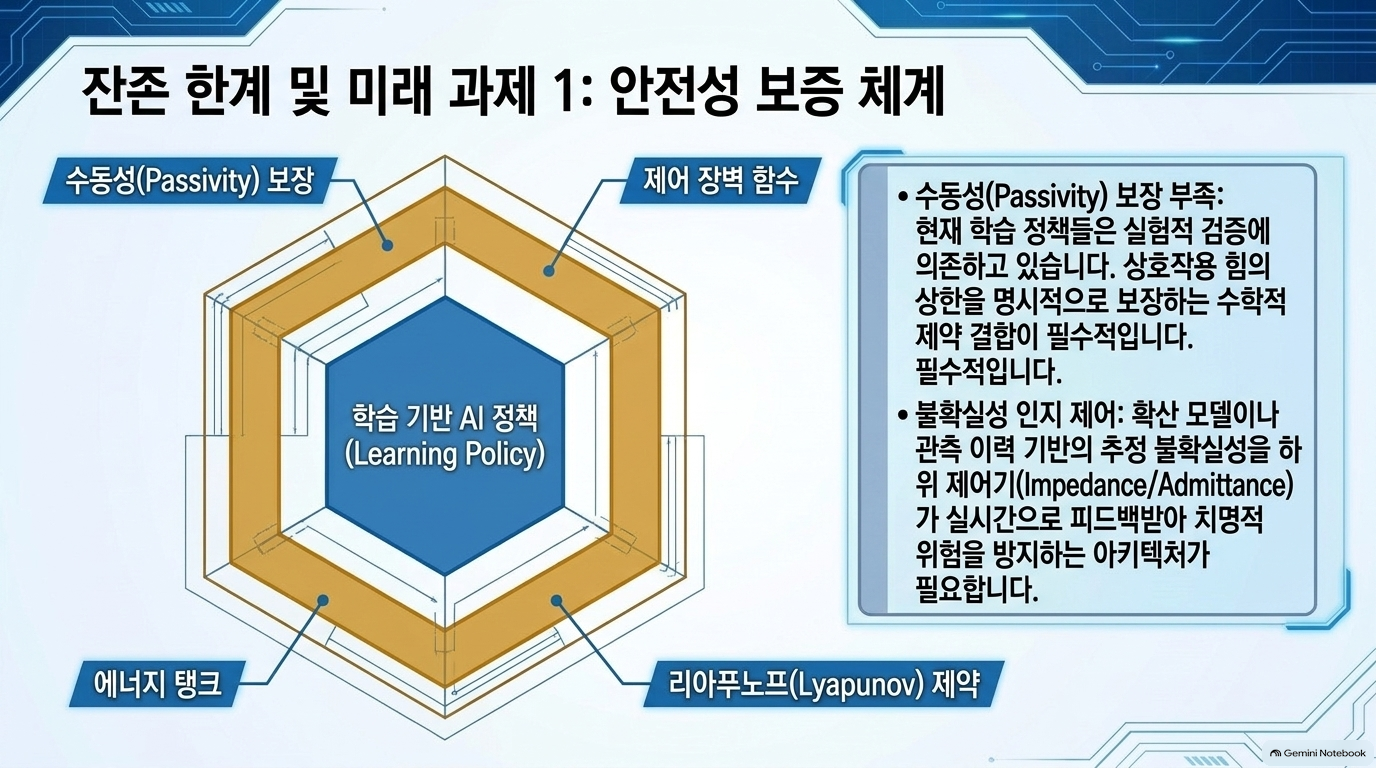
- [보완 필요: 안전성 보증] “저수준 제어기를 사용한다”는 것과 학습 과정에서 변하는 힘 명령·이득까지 안전하다고 보증한다는 것은 다릅니다. 글도 수동성, 접촉력 제한, 충돌 안전의 검증이 대체로 실험적 수준에 머문다고 명시합니다. [PDF 4, 12–13쪽]
- [확인 필요: 실시간성] 접촉 추정의 정확도와 추론 시간은 제시되지만, 센서 입력부터 추정·정책 판단·구동까지 이어지는 전체 폐루프의 지연과 최악 조건은 이 종설만으로 확인할 수 없습니다. CDM의 15.97ms는 해당 연구가 보고한 실행 시간으로 읽어야 합니다. [PDF 8–9쪽]
- [보완 필요: 전이 검증] 물체 중심 정책의 로봇 간 전이 가능성과 실제 접촉점 미끄러짐·마찰 변화 속 힘 구현 능력은 구분해야 합니다. 글 역시 이를 남은 과제로 제시합니다. [PDF 7–8쪽]
이 문서의 활용 가치
로봇 제어 R&D 과제를 기획한다면 “어떤 힘 표현을 학습할 것인가 → 어떤 저수준 제어기가 실행할 것인가 → 접촉·힘을 어떻게 관측할 것인가 → 안전을 어떻게 별도로 검증할 것인가”라는 설계 질문을 뽑아내는 데 적합합니다. 반면 개별 기술의 조달 적합성이나 안전 인증 여부를 판정하는 증거로 단독 사용하기에는 부족합니다.
종합 판단: 접촉 로봇 제어 분야의 연구 방향 지도로는 유용합니다. 가장 중요한 미해결 문제는 성능 좋은 정책을 만드는 것뿐 아니라, 변화하는 접촉 조건에서도 힘·안정성의 한계를 검증 가능하게 만드는 것입니다. [PDF 12–13쪽]

'07.AI > 15. 피지컬 AI (Physical AI)' 카테고리의 다른 글
| 피지컬 AI (Physical AI) - 미래에셋, 글로벌 로보틱스 (0) | 2026.09.25 |
|---|---|
| 피지컬 AI (Physical AI) - 휴머노이드 로봇 상용화를 위한 실증연구 기술 동향 (0) | 2026.09.23 |
| 피지컬 AI (Physical AI) - 딜로이트, 휴머노이드 로봇의 부상과 주요 산업별 시장 진입 전략 (0) | 2026.09.21 |
| 피지컬 AI (Physical AI) - Semianalysis, 로봇 추론 (0) | 2026.09.10 |
| 피지컬 AI (Physical AI) - 반도체 기술의 역할과 주요 기술적 과제 (0) | 2026.09.07 |